Автоматизация выгрузки деталей в Казани
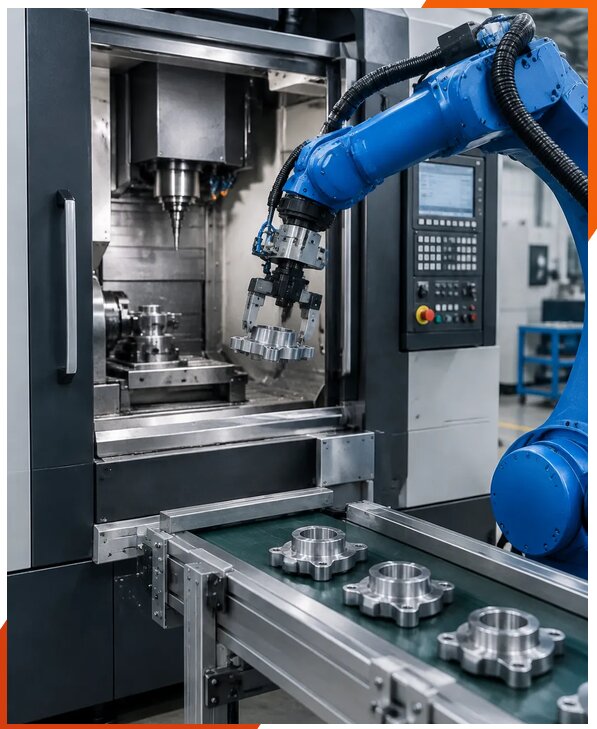
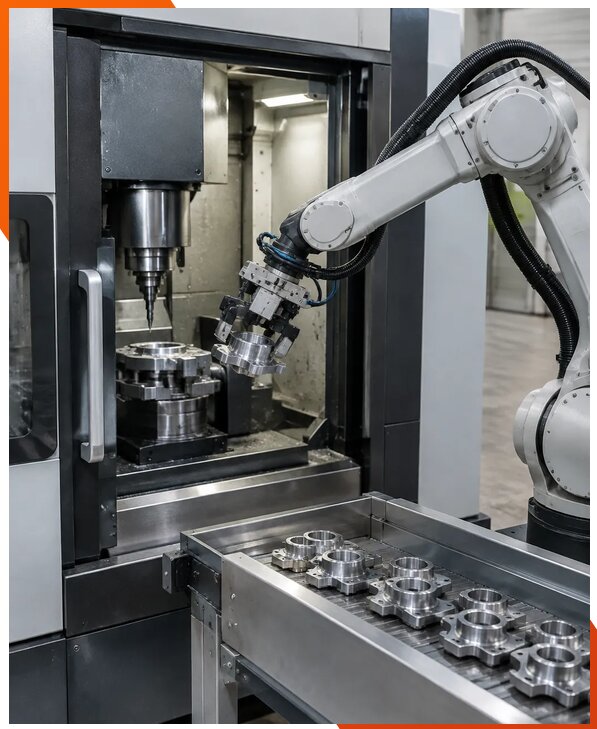
Автоматизация выгрузки деталей помогает сократить простои оборудования, уменьшить долю ручного труда и стабилизировать выпуск продукции. Робот забирает обработанную деталь из рабочей зоны станка, передает ее на контроль или укладку и подает следующую заготовку. Схему подбирают под тип производства, геометрию изделий, цикл обработки и требования к точности. Компания ЮнионикРу работает с 2014 года и выполняет услуги автоматизации выгрузки деталей для предприятий, которым важно повысить производительность без потери качества.
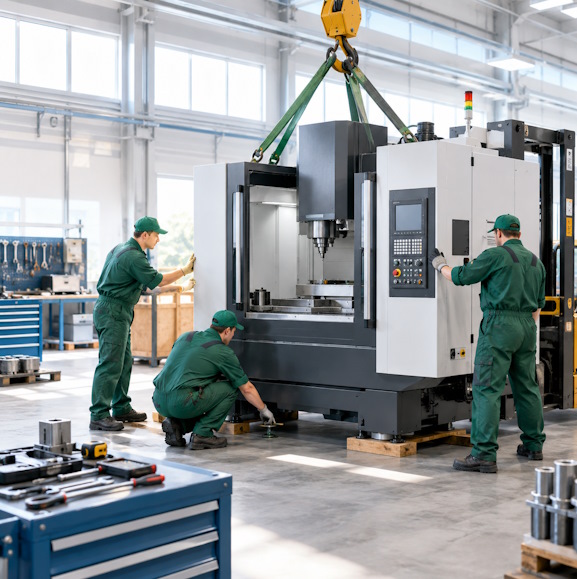
Работа начинается с обследования участка. Инженеры оценивают конструкцию станка, доступ к рабочей зоне, расположение паллет и траектории перемещения изделия. Учитываются масса и материал деталей, частота переналадки, время цикла, состояние интерфейса станка и возможность обмена сигналами с ЧПУ. По результатам формируется проект автоматизации выгрузки деталей: определяются состав оборудования, способ установки, логика управления и требования к безопасности. Это позволяет заранее проверить совместимость решений и не нарушать штатный режим работы линии.
- Промышленный робот или коллаборативный робот выбирается с учетом массы, габаритов и требуемой скорости перемещения.
- Захват для робота проектируется для надежного удержания деталей и быстрой смены оснастки при переналадке.
- Система машинного зрения применяется, если необходимо распознавать положение изделий или контролировать их ориентацию.
- Паллетная система, накопитель либо конвейер организуют прием готовой продукции и подачу заготовок.
Автоматизация загрузки станков может быть объединена с выгрузкой в одном цикле. Робот забирает готовое изделие, очищает зону при необходимости и устанавливает следующую заготовку. Для пруткового материала применяют барфидер, для повторяющихся партий — кассеты и паллеты. Автоматическая дверь станка сокращает время доступа, а синхронизация оборудования исключает ожидание между операциями. В результате предприятие получает не просто манипулятор, а согласованную систему, рассчитанную на заданный темп выпуска.
При разработке решения проверяются точки установки, кабельные трассы, зоны обслуживания и режимы аварийной остановки. Ограждение роботизированной ячейки и система безопасности выбираются по оценке рисков. Для совместной работы оператора и робота могут применяться датчики присутствия и ограничение скорости. Интеграция со станком включает настройку интерфейса, обмен сигналами с ЧПУ и проверку блокировок. Программирование робота и пробный запуск проводят на реальных деталях, чтобы подтвердить точность захвата, повторяемость укладки и стабильность цикла до передачи оборудования в производство.